
constructionequipmentmag.fr
15
'26
Written on Modified on
Intelligence embarquée pour la robotique de chantier
ACTIA participe au projet européen ROBOCONS avec IKERLAN et d’autres partenaires pour développer des architectures robotiques intégrant l’IA embarquée pour la construction.
www.actia.com
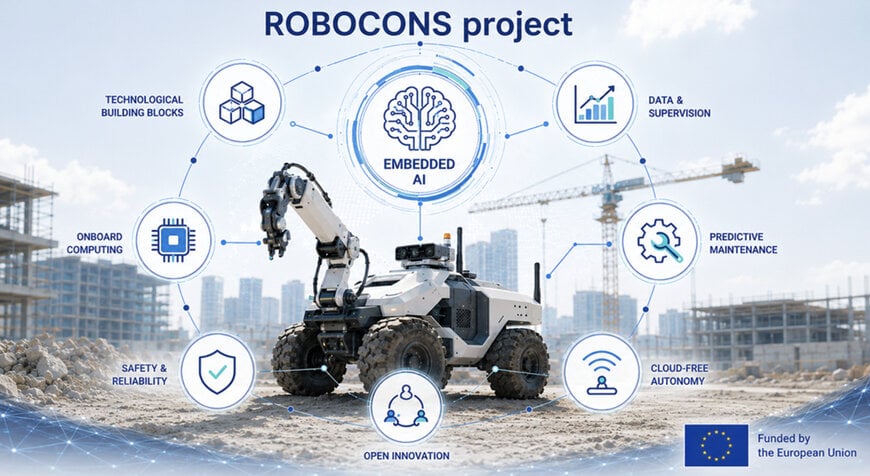
Dans le cadre du projet collaboratif européen ROBOCONS, ACTIA contribue au développement de solutions robotiques destinées aux applications de chantier et aux environnements industriels contraints. Le programme de recherche, mené sur une durée de trois ans, rassemble un consortium composé de fabricants de robots, d’acteurs de la construction, de centres de recherche et de spécialistes des systèmes embarqués.
Le projet vise à développer des plateformes robotiques plus autonomes et capables d’opérer dans des environnements évolutifs et non structurés. Les travaux se concentrent notamment sur l’intégration d’intelligence artificielle directement au sein des calculateurs embarqués afin d’améliorer la disponibilité des robots, la maintenance prédictive et l’analyse en temps réel des conditions de fonctionnement.
Architecture embarquée et intelligence artificielle distribuée
L’un des objectifs techniques du projet consiste à déployer des fonctions avancées de diagnostic et de supervision sans dépendre d’infrastructures cloud ou de systèmes de calcul fortement dimensionnés. Pour cela, le consortium explore des approches basées sur le Tiny Machine Learning (Tiny ML), permettant l’exécution d’algorithmes d’apprentissage automatique sur des calculateurs embarqués à faible consommation.
Cette architecture vise à améliorer l’autonomie des robots tout en respectant les contraintes liées à la latence, à la consommation énergétique et à la robustesse des systèmes déployés sur chantier.
Dans le projet, ACTIA intervient comme fournisseur de briques technologiques et méthodologiques. L’entreprise développe notamment un environnement logiciel destiné à l’ingénierie de l’intelligence artificielle embarquée ainsi qu’une application de maintenance prédictive déployée sur un robot mobile fourni par IKERLAN.
Outils logiciels et maintenance prédictive
L’environnement logiciel développé par ACTIA permet de sélectionner, comparer et simuler différents modèles de machine learning sur des plateformes embarquées spécifiques. Les ingénieurs peuvent ainsi évaluer les impacts liés à la mémoire, à la latence et aux ressources de calcul avant le déploiement sur la cible matérielle finale.
En parallèle, une application de maintenance prédictive est utilisée comme démonstrateur technologique dans le cadre du projet. Déployée sur un robot équipé d’un bras articulé, elle permet de tester des modèles Tiny ML capables d’identifier des états dégradés et d’anticiper certaines défaillances sans infrastructure externe.
Selon les partenaires du projet, cette approche contribue à réduire les arrêts imprévus et à améliorer la disponibilité opérationnelle des robots dans des applications industrielles et de construction.
Innovation ouverte et convergence technologique
Le projet ROBOCONS s’inscrit dans la stratégie d’open innovation d’ACTIA, qui repose sur la coopération entre industriels, centres de recherche et utilisateurs finaux afin de développer des technologies réutilisables dans différents secteurs.
Au-delà de la robotique de chantier, les technologies explorées dans le cadre du projet présentent également des applications potentielles dans les domaines de la mobilité, des véhicules industriels, des équipements agricoles et des systèmes autonomes embarqués.
À travers sa participation à ROBOCONS, ACTIA poursuit le développement de solutions combinant systèmes embarqués, intelligence artificielle et supervision prédictive pour les futures générations de systèmes autonomes industriels.
Édité par Maria Brueva, éditrice d’Induportals – adapté par IA.
www.actia.com
