
constructionequipmentmag.fr
21
'26
Written on Modified on
Des robots miniers souterrains transforment l'inspection géotechnique en milieu dangereux
ADR intègre les architectures Intel Core Ultra, Xeon et OpenVINO pour automatiser les inspections souterraines à haut risque et éliminer les arrêts d'exploitation.
www.intel.com
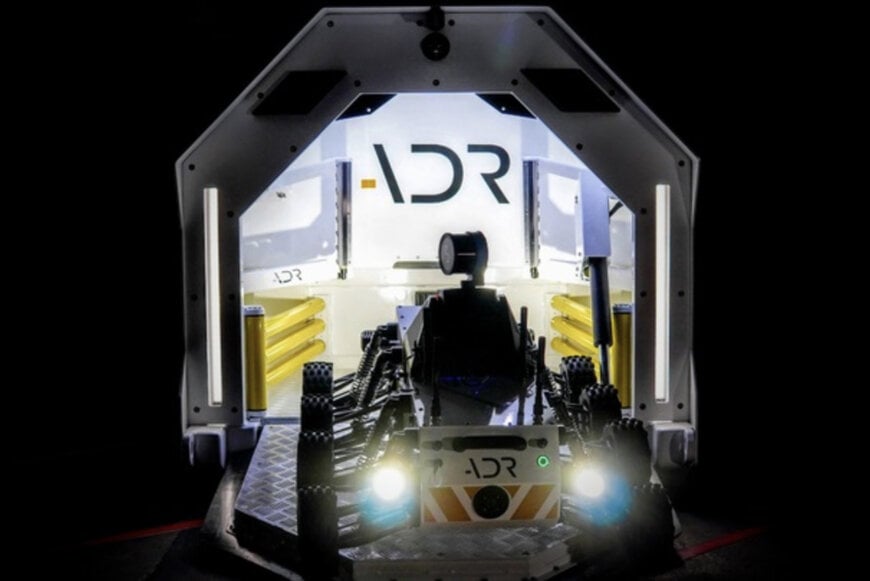
Les environnements miniers souterrains situés jusqu'à 3 000 mètres sous la surface exposent les équipements et le personnel à des risques structurels majeurs, notamment des poches de gaz toxiques, un stress thermique élevé, des conditions de visibilité nulle et des dangers d'éboulement. Les inspections géotechniques manuelles obligatoires imposent généralement des arrêts de machines de plus de 110 heures par mois, générant des surcoûts d'exploitation supérieurs à 50 000 dollars par semaine. Afin d'atténuer ces risques de sécurité et de limiter les pertes de cycles opérationnels, la robotique souterraine automatisée offre une solution alternative pour inspecter les galeries et les vides miniers avant la réintégration du personnel.
Architecture du rover robotique et traitement embarqué
Le développeur de robotique australien ADR a déployé son système Explora, basé sur des processeurs Intel Core Ultra, des nœuds de calcul Intel Xeon et le kit d'outils Intel OpenVINO. D'un poids de 26 kg et doté d'une autonomie opérationnelle pouvant atteindre 12 heures, ce rover renforcé parcourt des galeries minières non cartographiées pour collecter des nuages de points LiDAR 3D, des signatures thermiques, des images optiques et des données sur les concentrations de gaz.
La télémétrie et les relevés cartographiques spatiaux sont transmis sans fil à des opérateurs en surface ou à distance, éliminant ainsi toute exposition directe des travailleurs à des chantiers d'abattage non ventilés ou instables. Le calcul en périphérie (edge computing) exploite le CPU, le GPU Arc intégré et l'unité de traitement neuronal (NPU) embarquée, le tout dans le respect de contraintes thermiques strictes. Cette configuration matérielle offre une résolution d'encodage multipliée par 2, une accélération globale du système de 1,5X et une amélioration de 40 % de la marge de traitement IA en périphérie par rapport aux configurations embarquées précédemment évaluées.
Optimisation logicielle et découplage des charges de travail
La plateforme s'appuie sur les kits d'outils oneAPI et OpenVINO d'Intel pour déployer des modèles de vision et exécuter des calculs complexes de nuages de points spatiaux sans dépendre d'environnements matériels propriétaires. L'optimisation des routines de compression des nuages de points a permis de réduire la charge processeur de plus de 50 %, autorisant le système à exécuter des algorithmes de vision par ordinateur concurrents sur un seul composant de calcul, sans faire appel à des accélérateurs matériels secondaires.
Ces modèles intégrés réalisent l'analyse en temps réel de la fragmentation de la roche, surveillent l'usure des fronts d'abattage et détectent les ratés de tir avant l'avancée des engins d'extraction. Les futures versions du système Explora déploieront des processeurs Intel Core Ultra Series 3 sur l'ensemble des flottes opérationnelles de ses clients au cours des 12 prochains mois.
Maintenance autonome et station d'accueil industrielle
À l'issue de leurs missions de balayage, les rovers regagnent la station d'accueil permanente ADR de 460 kg, directement raccordée aux réseaux électriques et locaux du fond de la mine. Pour lutter contre l'accumulation de poussières et de boues abrasives, la station d'accueil déclenche un cycle de nettoyage pneumatique automatisé par jet d'air, dégageant les débris logés sur les roues motrices et les hublots optiques des capteurs.
La recharge s'effectue via une interface d'alimentation par induction sans fil. La suppression des broches de contact physique évite la dégradation et la corrosion des connexions, habituellement causées par les eaux de ruissellement souterraines acides et l'humidité ambiante de la mine.
Contexte additionnel
Cette section détaille des spécifications techniques et des analyses comparatives concurrentielles non incluses dans l'annonce initiale du produit.
Travailler à des profondeurs minières approchant les 3 000 mètres pose d'immenses défis physiques aux plateformes mobiles autonomes : des températures ambiantes de la roche dépassant 50 °C, une hygrométrie élevée, des ruissellements minéraux corrosifs et une absence totale de signaux GNSS (systèmes de positionnement par satellite). Dans les opérations souterraines standard, la robotique s'appuie sur des algorithmes SLAM (localisation et cartographie simultanées) couplés à des LiDAR 3D multi-échos et des centrales inertielles (IMU) pour naviguer dans des chantiers d'abattage dépourvus de repères visuels distincts, sans recourir à des balises de communication externes.
Les critères de référence en matière d'inspection autonome dans l'industrie lourde évaluent la latence de traitement, les indices de durcissement matériel et le temps moyen entre pannes (MTBF). Les véhicules terrestres miniers spécialisés requièrent généralement un indice de protection minimal IP67 ou IP68, ainsi que des certifications de sécurité intrinsèque MSHA (Mine Safety and Health Administration) ou ATEX/IECEx Zone 1/Zone 2 lorsqu'ils interviennent dans des couches de charbon ou des formations sédimentaires susceptibles de dégager des gaz inflammables. Contrairement à la robotique de pointe conventionnelle, qui recourt à des accélérateurs dédiés ou à des cartes d'accélération neuronale distinctes, la consolidation de la fusion de capteurs multimodaux, du SLAM et de la vision par ordinateur sur des architectures silicium intégrées GPU/NPU garantit un profil thermique et énergétique adapté aux boîtiers étanches soumis à des contraintes de convection sévères.
Édité par Natania Lyngdoh, rédactrice d’Induportals, avec l’assistance de l’IA.
www.intel.com
