
constructionequipmentmag.fr
03
'26
Written on Modified on
Le calculateur haute performance embarque le processeur Renesas R-Car V4H
Actia a intégré le processeur Renesas R-Car V4H au sein de son calculateur haute performance (HPC) afin de déployer des fonctions de perception embarquée en temps réel et des systèmes avancés d'aide à la conduite (ADAS) pour des engins industriels.
www.actia.com
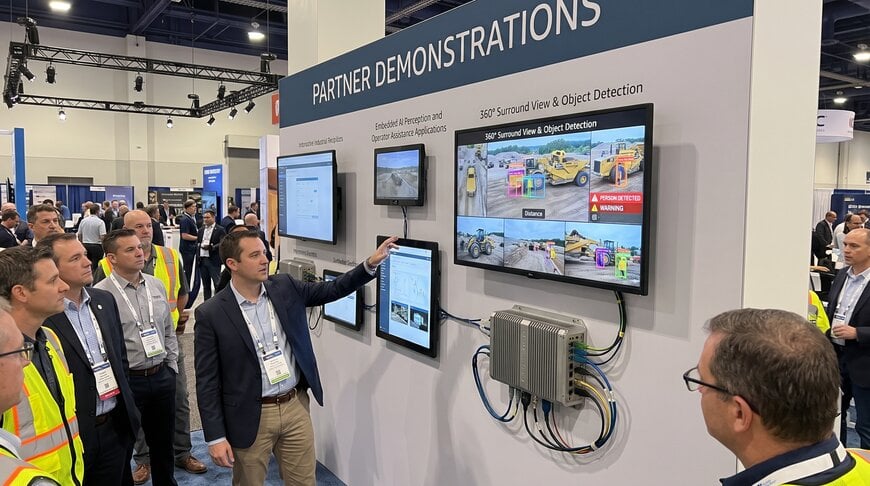
Cette coopération vise des applications critiques en matière de sécurité dans les machines agricoles, les équipements miniers, les engins de chantier et les véhicules de piste aéroportuaires.
Le déploiement de la vision artificielle sur les véhicules lourds exige une latence réduite et une bande passante de calcul élevée sans compromettre la résistance mécanique. Les environnements d'exploitation sévères excluent l'utilisation d'une ventilation active, vulnérable à la poussière, aux vibrations et aux contraintes thermiques. La soltuion HPC d'Actia répond à cette contrainte en associant la puissance de calcul, le traitement vidéo et l'accélération neuronale du système sur puce Renesas R-Car V4H à la conception électronique durcie développée par ACTIA.
Cette intégration accompagne l'évolution des architectures distribuées basées sur de multiples calculateurs (ECU) vers une architecture centralisée. Une unité unique à refroidissement passif consolide quatre charges de travail fondamentales : les instruments numériques, les systèmes d'infodivertissement, les fonctions ADAS et l'intelligence artificielle embarquée.
Spécifications techniques et mécanisme de fusion de capteurs
La plateforme de traitement prend en charge jusqu'à huit flux de caméras, quatre unités d'affichage indépendantes et de multiples bus de communication Ethernet, USB et CAN. En configuration opérationnelle, un dispositif périphérique à quatre caméras capture les flux vidéo, soumis à une correction de distorsion matérielle et à une synchronisation spatiale.
Le composant Renesas R-Car V4H exécute des modèles d'apprentissage profond directement en périphérie (edge computing) pour identifier, suivre et classifier les opérateurs et les machines environnantes. Les coordonnées relatives et les vecteurs de vitesse sont évalués de manière continue selon des seuils géométriques prédéfinis. Les états de sortie sont classés selon des paramètres de risque binaires :
État non critique : le personnel détecté hors des zones de danger définies demeure sous surveillance sans déclencher d'alerte conducteur.
État critique : le personnel franchissant le périmètre de danger immédiat active des alertes visuelles sur l'écran en cabine Activision et transmet des signaux déterministes sur le bus CAN du véhicule pour engager un freinage automatisé ou l'inhibition du mouvement.
Validation et déploiement opérationnel
Le système fait l'objet d'évaluations dans le cadre du projet Protech, soutenu par Bpifrance au titre du plan d'investissement France 2030, dont l'objectif est d'atteindre zéro accident sur les sites industriels hors route. Les essais sur le terrain portent sur la classification visuelle des risques sous conditions de luminosité variable, d'encrassement des optiques et de fortes vibrations.
L'architecture technologique sera présentée au salon Electronica qui se tient du 10 au 13 novembre 2026 à Munich, en Allemagne.
Publié par Evgeny Churilov, rédacteur pour Induportals - contenu adapté par l'IA.
www.actia.com
