
constructionequipmentmag.fr
04
'26
Written on Modified on
Concept de forage autonome électrique de surface pour mines intelligentes
Sandvik a présenté à Tampere une foreuse de surface autonome pour développer l'extraction zéro émission et l'orchestration numérique des mines.
www.home.sandvik
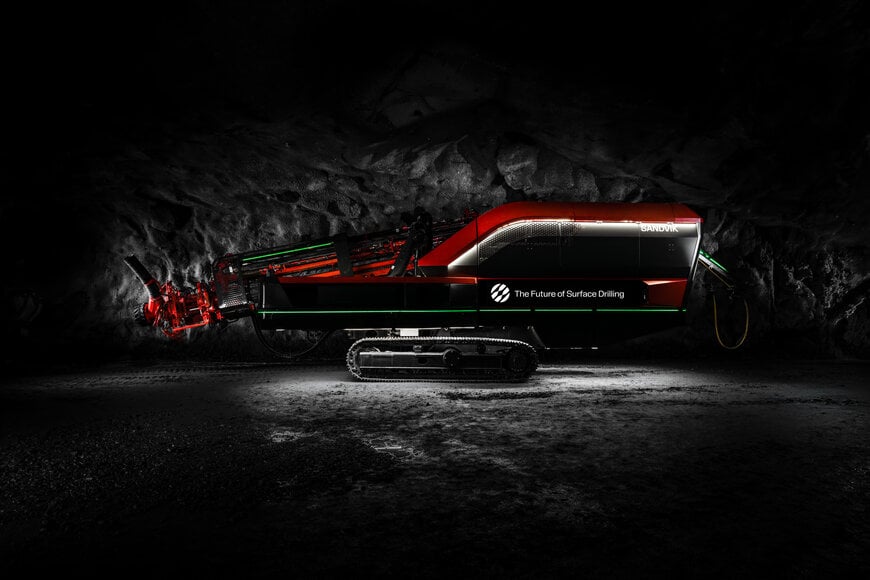
Le secteur des technologies minières a introduit une architecture de forage de surface autonome et électrique à batterie visant à éliminer les émissions de diesel tout en automatisant la manipulation des outils et la coordination de flotte à ciel ouvert. Conçu pour lever les goulets d'étranglement de productivité et éliminer les risques pour le personnel dans les exploitations en roche dure, ce système intègre la robotique embarquée, la vision par ordinateur dynamique et l'intelligence artificielle de gestion de flotte aux cycles d'excavation.
Robotique de manipulation d'outils et architecture de perception machine
Conçue sans cabine d'opérateur, la plateforme s'appuie sur une automatisation mécanique intégrale pour le cycle des consommables standards. Un manipulateur robotique embarqué effectue le remplacement des tailloirs, l'installation des tubes guides et le changement des marteaux fond-de-trou directement depuis les magasins de stockage intégrés, écartant les opérateurs humains de la zone de tir critique durant les phases d'usure courante. Les charges utiles de capteurs intègrent des systèmes dynamiques de classification d'objets capables d'identifier le personnel, les infrastructures fixes et les engins mobiles afin de réguler la vitesse du véhicule ou d'interrompre les opérations en cas de franchissement des distances de sécurité. Des panneaux matriciels à DEL communiquent les états de fonctionnement aux équipes à proximité, tandis que des outils télémétriques automatisés enregistrent la profondeur et la déviation des trous forés afin de vérifier la précision du plan de tir avant le chargement d'explosifs.
Orchestration de flotte par systèmes de jumeaux numériques en temps réel
La foreuse communique de façon bidirectionnelle avec un jumeau numérique actualisé en continu via une infrastructure de gestion en langage naturel. Un agent logiciel superviseur assigne les géométries de maillage et coordonne les déplacements simultanés des véhicules sur les gradins adjacents, laissant l'engin calculer de manière autonome ses trajectoires, le séquençage des trous et les adaptations du cycle selon les conditions de terrain locales. Cette supervision permet aux opérateurs distants de vérifier l'état des actifs par commandes conversationnelles et limite les interventions manuelles aux seules exceptions opérationnelles. Cette architecture s'inscrit dans la continuité des démonstrateurs précédents, tels que les chargeurs souterrains automatisés présentés en 2020, afin de valider les sous-systèmes logiciels et de puissance destinés aux sondeuses rotatives de grand diamètre et aux foreuses sur chenilles.
Contexte additionnel
Spécifications techniques et analyse comparative concurrentielle non incluses dans l'annonce initiale du produit.
Le forage de production de surface entièrement autonome et sans émissions requiert l'intégration conjointe de trois critères fondamentaux : l'automatisation de la gestion des consommables, une architecture énergétique sans émissions à l'échappement et l'interconnexion des données de flotte.
Dans le domaine du forage de production de surface, les solutions autonomes commerciales telles que la gamme Epiroc Pit Viper et la machine Caterpillar MD6310 intègrent la télémétrie à distance, le déplacement semi-autonome et le forage automatisé de patrons via des systèmes propriétaires comme Epiroc RCS ou Cat MineStar. Toutefois, les plateformes opérationnelles de foration s'appuient généralement sur des équipes manuelles ou des véhicules d'assistance dédiés pour remplacer les marteaux fond-de-trou, changer les tailloirs usés et manipuler les composants lourds du train de tiges. En intégrant un bras articulé dédié sur le châssis pour le réapprovisionnement complet des consommables, l'architecture Sandvik vise une autonomie physique totale vis-à-vis des équipes de maintenance durant les passes de forage actives.
Sur le plan des vecteurs énergétiques, les opérations conventionnelles de foration de surface déploient principalement des moteurs diesel ou des raccordements électriques par câble ombilical. Les configurations filaires limitent la manœuvrabilité de l'engin sur les patrons de tir complexes, tandis que les moteurs thermiques génèrent des émissions acoustiques et des gaz à effet de serre locaux. En fonctionnant exclusivement sur des cellules de batterie industrielles embarquées associées à une navigation sans cabine, cette architecture surmonte les contraintes d'encombrement mécanique et de portabilité énergétique, établissant l'électrification mobile autonome comme référence fonctionnelle face aux sondeuses rotatives conventionnelles de fort tonnage.
Édité par Evgeny Churilov, Induportals Media - Adapté par l'IA.
www.mining.sandvik
